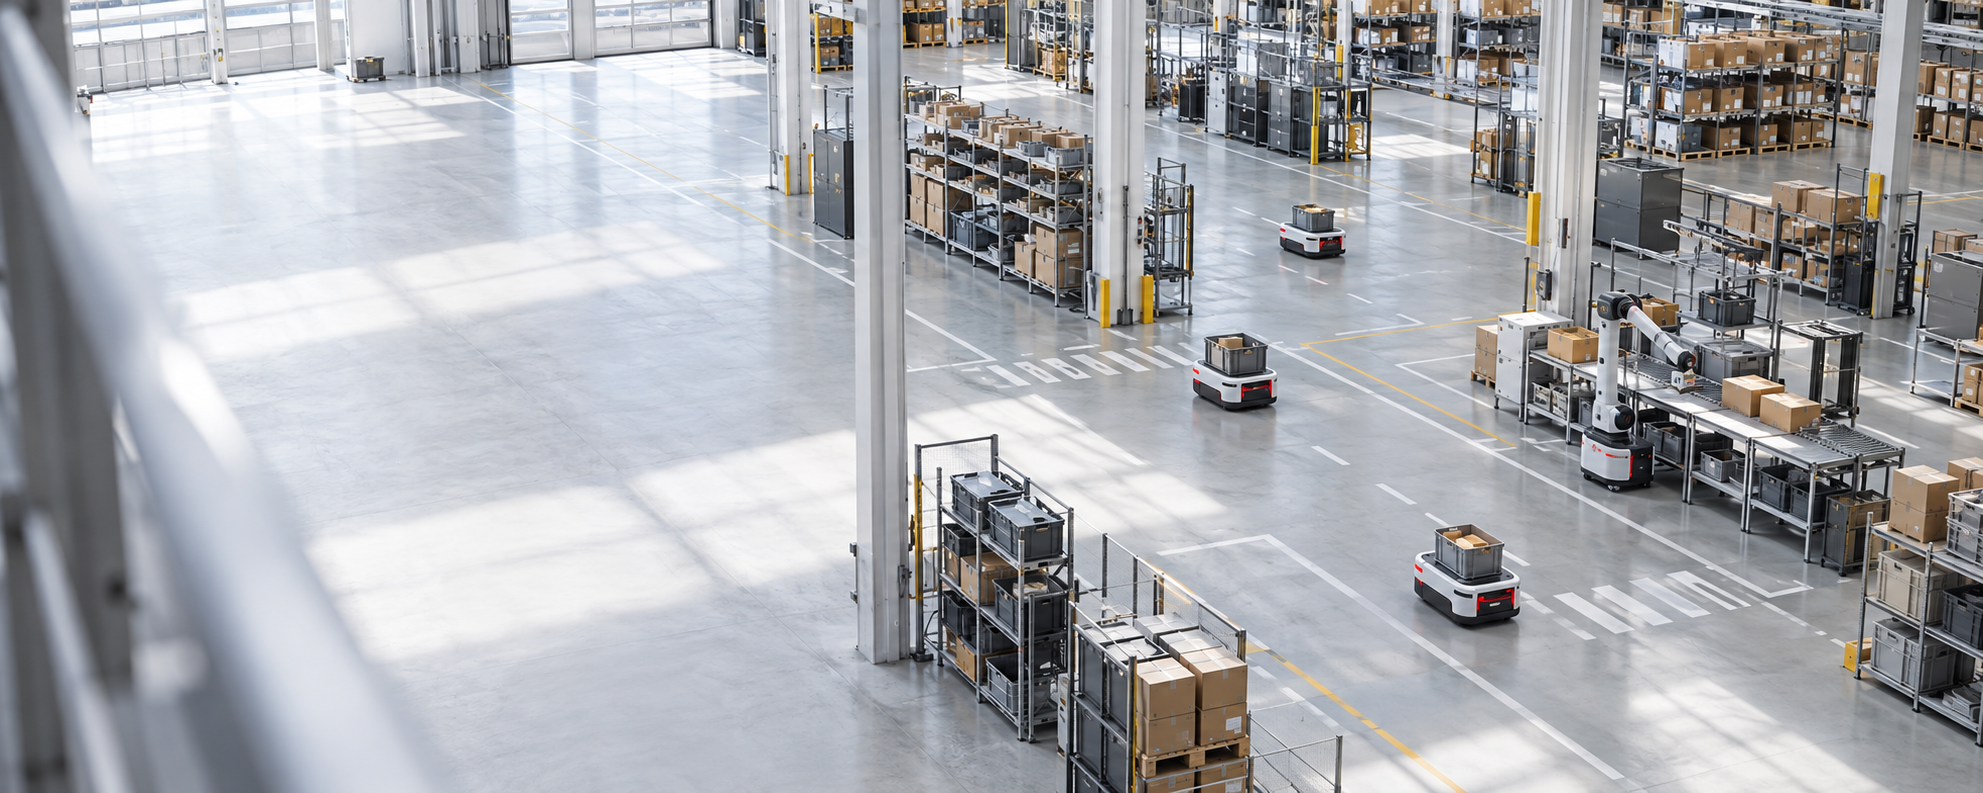
현장을 한눈에
맵 위에서 AMR과 MOMA의 위치,
이동 경로와 구역별 상태를 확인합니다.
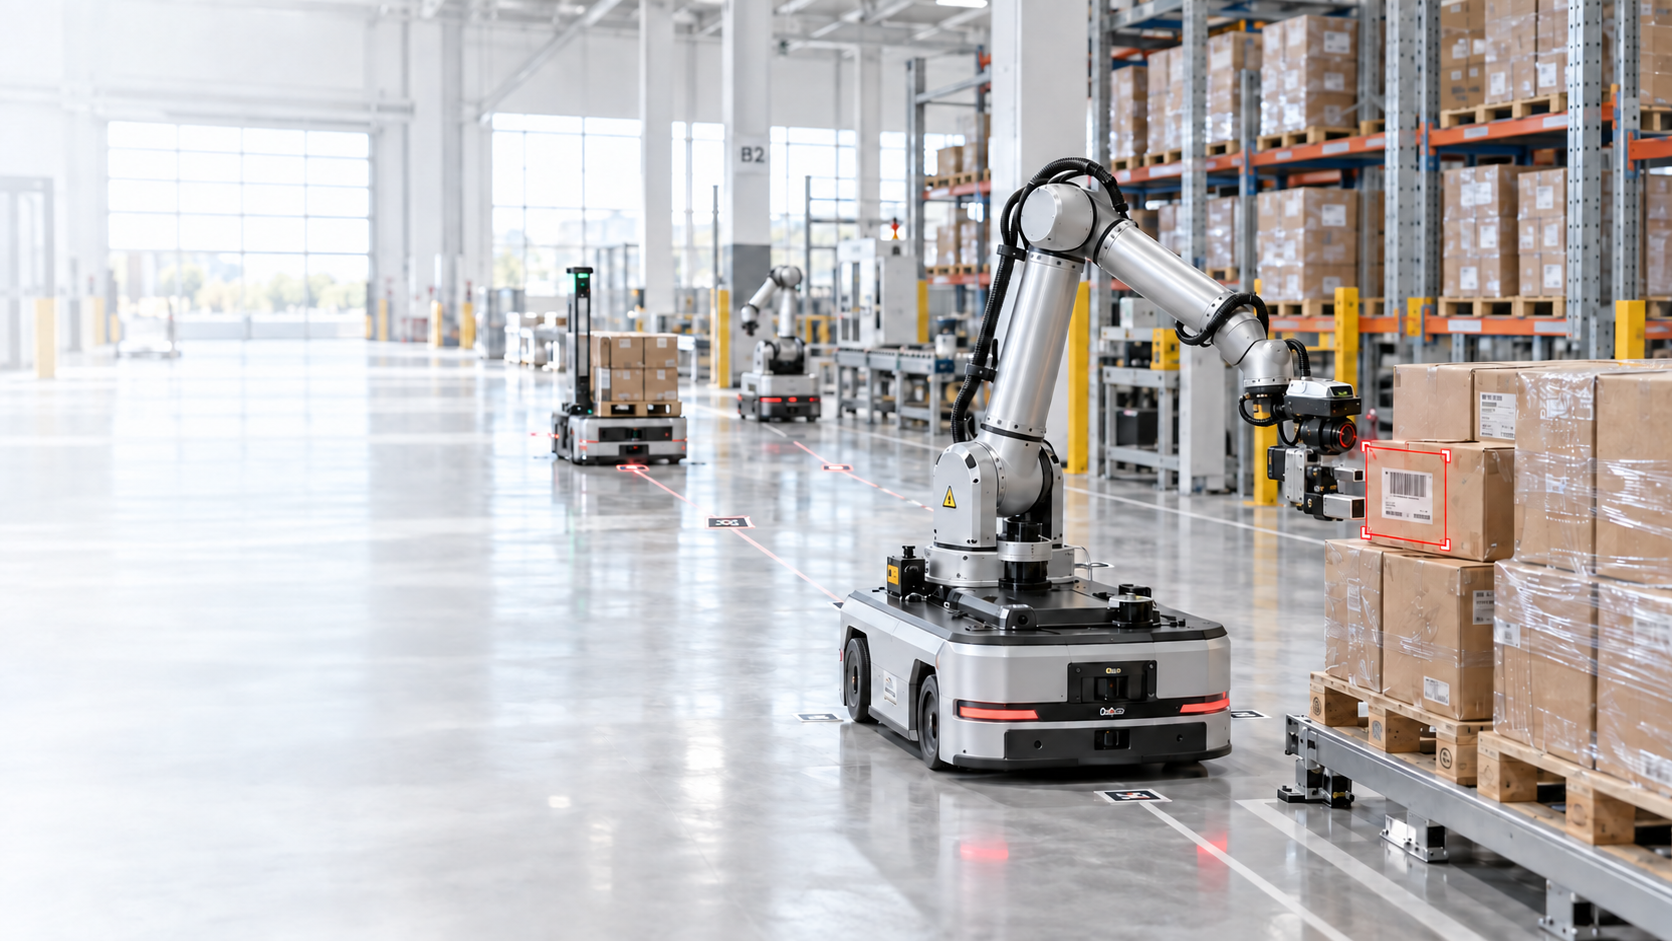
Dagyeom Vision · ACS · Robot
로봇의 작업과 이동을 하나로 관리하고,
현장을 보는 AI로 다음 작업까지 연결합니다.
복잡한 로봇 운영은 간결하게, 현장의 생산 흐름은 빈틈없이.
다겸 ACS로 여러 로봇과 작업을 한곳에서 조율하고, 운영 효율을 높이세요.
맵 위에서 AMR과 MOMA의 위치,
이동 경로와 구역별 상태를 확인합니다.
작업의 출발·도착지와 담당 로봇,
진행률을 함께 관리합니다.
작업·이동·대기·충전 상태와
배터리 잔량을 살펴봅니다.
이벤트와 알람으로 이상을 파악하고,
처리량 추이로 운영 현황을 확인합니다.
SOLUTION CONCEPT
비전 AI가 현장을 인식하고, ACS가 작업을 판단·조율하며,
모바일 매니퓰레이터가 실제 작업까지 수행하는 통합 자동화 솔루션입니다.
카메라를 통해 작업 대상, 주변 환경, 이상 상황을
실시간으로 인식하고 판단합니다.
비전 인식 결과로 작업을 생성하고,
로봇의 위치·상태·우선순위에 따라 배정합니다.
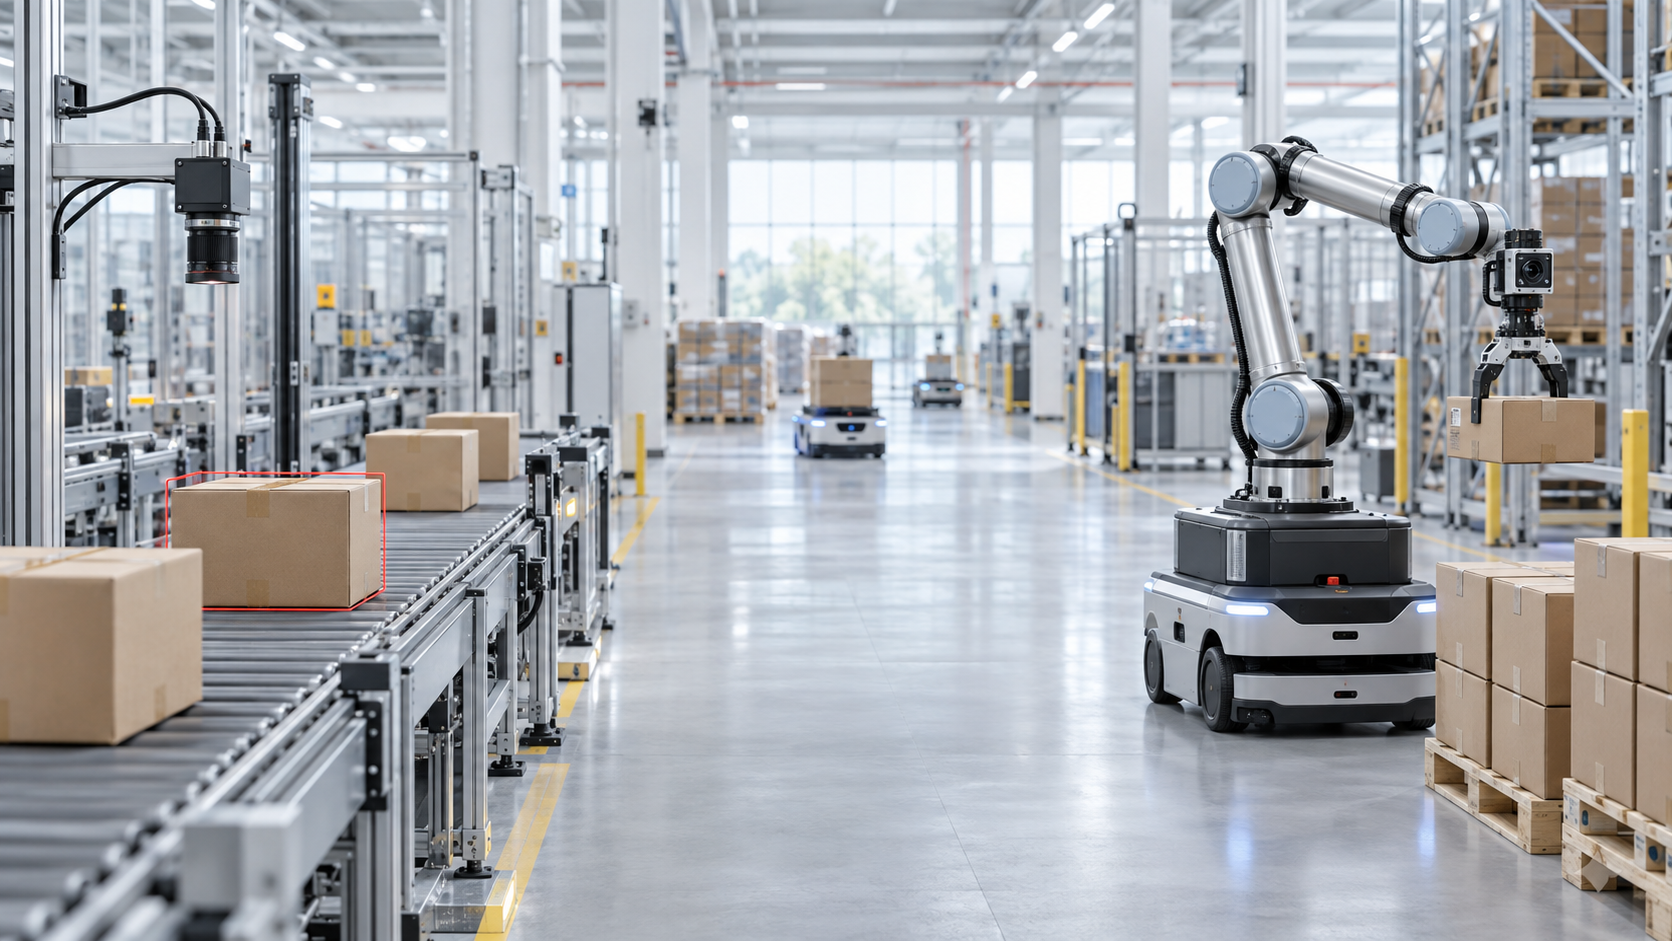
결정된 작업에 따라 자율 이동하고,
매니퓰레이터가 실제 작업을 수행합니다.
| 로봇 | 현재 작업 | 상태 |
|---|---|---|
| MOMA 01 | 박스 피킹 | 작업 중 |
| AMR 01 | 입고 → 검사 | 이동 중 |
| AMR 02 | 자동 충전 | 충전 중 |
| AMR 03 | 적재 구역 반송 | 배정 대기 |
작업 완료 후 결과를 분석하여 더 정확하고 효율적인 작업이 가능하도록 지속적으로 개선합니다.
작업 프로세스 최적화
로봇 자원 최적 배분
AI 기반 작업 판단
다양한 환경에 적용 가능
비전 AI의 정밀한 검사와 로봇의 자동 분류로 품질 관리의 일관성을 높입니다.
반복 작업의 부담은 줄이고, 검사부터 후처리까지 끊김 없는 자동화를 구현합니다.
본체가 줄을 따라 이동하며 촬영
검사 결과를 분류 작업으로 연결
부품을 잡은 채 분류 위치로 이동
부품을 내려놓고 다음 검사 준비
CORE TECHNOLOGIES
다겸의 비전 AI, ACS, 모바일 매니퓰레이터 기술은 서로 연결되어
더 지능적이고 유연한 자동화를 실현합니다.
01VISION AI
다양한 비전 AI 기술로 작업 대상의 상태와 의미를 이해하고, 자동화의 정확성과 효율을 높입니다.
정상 패턴과 다른 균열, 오염, 파손 등 비정상 상태를 자동으로 감지합니다.
라벨, 바코드, QR, LOT 번호를 읽어 작업 데이터와 연결합니다.
작업 대상을 탐지하고 종류를 분류하여 이송·검사 작업의 기준으로 활용합니다.
객체의 영역을 정밀하게 분리하여 복잡한 대상도 정확히 인식합니다.
부품 유무, 오염, 조립 오류 등 제품의 외관 상태를 자동으로 검사합니다.
02ACS
여러 대의 로봇과 작업을 통합 관리하고, 현장 상황에 맞춰 작업 흐름을 조율합니다.
다수의 로봇 위치, 상태, 배터리와 작업 진행 상황을 실시간으로 모니터링합니다.
로봇의 위치와 상태, 작업 조건을 고려하여 적합한 로봇에 작업을 배정합니다.
다수 로봇의 이동 경로를 조율하여 충돌을 방지하고 작업 지연을 줄입니다.
03MOMA · Mobile Manipulator
자율 이동과 정밀한 매니퓰레이션을 결합하여 다양한 현장에서 유연하게 작업을 수행합니다.
이동 후 작업 대상을 인식하고, 그리퍼로 집어 지정 위치에 배치합니다.
생산 설비와 연계하여 자재 투입과 회수 등 반복 작업을 자동화합니다.
여러 위치를 자율 이동하며 카메라 기반의 자동 검사를 수행합니다.
현재 공정과 운영 환경을 바탕으로,
필요한 작업부터 검증하고 단계적으로 적용합니다.
작업 흐름과 운영 환경을 살펴
자동화가 필요한 구간을 찾습니다.
비전 AI·ACS·로봇의 역할과
기존 시스템 연동 방식을 설계합니다.
실제 작업 조건에서 성능과
운영 적합성을 확인합니다.
적용 결과를 바탕으로 작업 범위와
로봇 운영을 단계적으로 넓힙니다.
자동화하고 싶은 공정과 현재 운영 환경을 알려주세요.
비전 AI부터 로봇 관제, 실제 작업까지 현장에 맞는 구성을 함께 검토합니다.